Přepínač stejnosměrných motorků slouží ke změně polarity napájení, a tím ke změně směru otáčení motoru. Pokud je doplněn regulátorem otáček, umožňuje také plynule nastavovat rychlost motoru.
Pro jednoduchý jednosměrný motor stačí přepínač směru, zatímco pro řízení rychlosti a směru je vhodnější PWM regulátor nebo motorový driver s H-můstkem. Konkrétní volba závisí na napájecím napětí, trvalém a špičkovém proudu, počtu motorů a požadavku na ovládání.
Jak přepínač stejnosměrného motoru funguje
Je vybaven 3-polohovým spínačem, pomocí kterého snadno změníte polaritu napájecího zdroje, a tím i směr otáčení pohonu. Přepnutí polarity změní směr proudu procházejícího vinutím stejnosměrného motoru, takže se motor začne otáčet opačným směrem.
Při zapojení nezáleží, jakým způsobem je stejnosměrný motor na svorky + a - připojen. Při případném opačném zapojení se motor začne otáčet na druhou stranu.
U běžného stejnosměrného motoru zpravidla nejsou kontakty rozlišené podle pevně daného směru otáčení, proto je vhodné připojení motoru nejprve vyzkoušet, aby při povelu „vpřed“ skutečně pracoval požadovaným směrem.
Přepínač směru a regulátor otáček STE-02
Vysoce kvalitní modul STE-02 umožňuje intuitivní ovládání směru chodu elektrických pohonů. Ovladač je navíc vybaven knoflíkem, díky kterému je možné nastavit otáčky motoru.
Regulátor STE-02 podporuje akční členy napájené napětím od 12 V do 48 V DC, se spotřebou nepřesahující 10 A. Přepínač směru a regulátor rychlosti elektrických pohonů lze snadno připojit.
Je vybaven šroubovými spoji pro připojení elektrického pohonu a napájecího zdroje. Konektory jsou umístěny na zadní straně ovladače, byly dodatečně popsány, což usnadňuje rozpoznávání konektorů pro připojení pohonu a napájecího zdroje.
Kryt zařízení má dva montážní otvory. Způsob přepínání je ON-OFF-ON (bistabilní), takže střední poloha odpovídá vypnutí a krajní polohy určují opačné směry chodu.
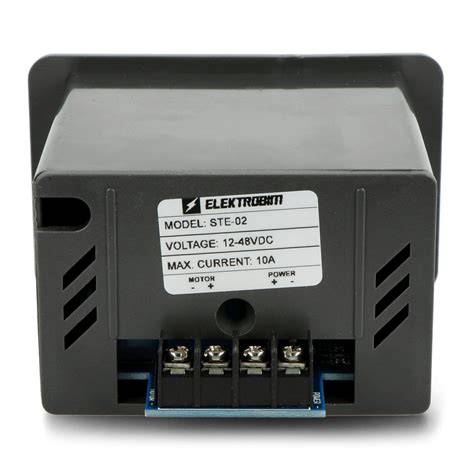
Technické údaje STE-02
| Parametr | Hodnota |
|---|---|
| Napájecí napětí | od 12 V do 48 V DC |
| Zatěžovací proud | max.10 A |
| Způsob přepínání | ON-OFF-ON (bistabilní) |
| Rozměry čelní desky | 99 x 60 mm |
| Rozměry zadního krytu | 81 x 52 x 90 mm |
Proč nelze motor připojit přímo k Arduinu
Stejnosměrné modelářské motory se často používají pro robotická vozítka, pohony kol a další mechanismy. Námi použitý stejnosměrný motor s převodovkou a výstupní hřídelí pro gumové kolo pracuje v napěťovém rozsahu 3-6 V.
Pochopitelně při nižším napětí má i menší výkon. Jeho spotřeba při napájení 6 V je dána zatížením, ale i tak lze počítat s tím, že se průměrně pohybuje někde pod hranicí asi 200 mA.
Pokud si ještě pamatujeme, jaké je maximální zatížení výstupů modulu Arduino, tedy maximálně 40 mA, ale raději 20 mA, je jasné, že motor nemůžeme jen tak k modulu Arduino připojit.
Pro připojení stejnosměrných motorů k řídícím prvkům se používají takzvané drivery neboli řadiče, které nejen řeší samotné řízení motorů, ale zároveň slouží jako napájecí silové prvky.
Motorový driver L298N
Modul MD-L298N je dvoukanálový motor driver s obvodem L298N, ochranou proti přepólování a stabilním řízením. Obvod L298N dokáže ovládat rychlost a směr až dvou stejnosměrných motorů.
Proud, který lze takovým řídicím modulem regulovat na jeden motor, může dosahovat hodnoty až 2 A. Modul řadiče DC motorů s obvodem L298N je zpravidla osazen třemi šroubovacími svorkovnicemi, které slouží pro připojení silových vodičů.
Postranní svorkovnice OUT1-OUT4 slouží pro připojení dvojice motorů. Trojitá svorkovnice 12V, GND, +5V na přední straně slouží pro připojení napájení jak pro motory, tak pro logiku samotného řídicího modulu.
Princip H-můstku
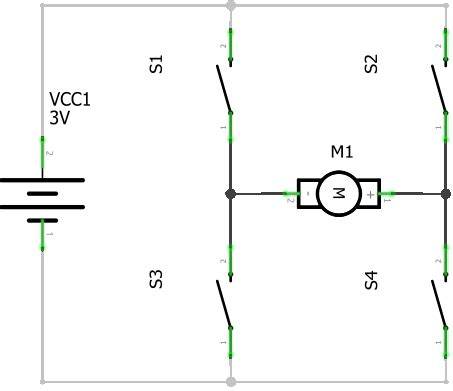
Obvod L298N je dvoukanálový H-můstek, což znamená, že pro každý motor obsahuje čtyři spínače, mezi které je motor zapojen. Názorně je to zobrazeno na schématu, které zobrazuje princip ovládání motoru H-můstkem.
Vždy jsou sepnuté dva spínače současně, přičemž kombinace spínačů určuje polaritu napájení motoru, tedy směr jeho otáčení. Přepínač směru tak může být nahrazen elektronickým H-můstkem, který změnu polarity provádí bez mechanického přepojování vodičů.
Řídicí vstupy a regulace rychlosti
Vedle napájecí svorkovnice je šestipinová lišta, která slouží pro připojení řídicích signálů. Čtyři piny IN1-IN4 určují směr dvojice připojených motorů.
První dvojice pinů IN1 a IN2 nastavuje směr motoru připojeného na první motorovou svorkovnici OUT1, OUT2. Piny IN3 a IN4 řídí obdobným způsobem motor zapojený mezi svorky OUT3 a OUT4.
Na obou stranách pinů směrového ovládání jsou dva další kolíky ENA a ENB. Jedná se o kolíky regulace otáček.
Tyto kolíky mohou být připojeny zkratovací propojkou na napětí +5 V, pak je rychlost motorů nastavena na maximum. Na piny ENA a ENB ale lze též přivést PWM signál a tím regulovat otáčky daného motoru.
PWM regulace stejnosměrného motoru
PWM neboli pulzně šířková modulace řídí výkon motoru změnou šířky napěťových impulsů. Při menší stří-dě dostává motor méně energie za jednotku času, při větší střídě se jeho výkon a otáčky zvyšují.
Impulsní PWM regulátor pro DC motory nebo LED světla a pásky pracuje bez zpětné vazby pro kontrolu nastavených otáček. Rychlost otáčení připojeného motoru se reguluje potenciometrem.
Regulátor rychlosti DC motoru 5V-35V 20KHz má provozní napětí DC 5V-35V a výstupní stálý proud s pasivním chladičem až 2,6 A. Regulace probíhá změnou šířky pulsu a frekvence PWM.
Příklad PWM regulátoru 5-35 V
| Parametr | Hodnota |
|---|---|
| Napájecí napětí | DC 5-35V |
| Max. výstupní výkon | 90W |
| Max. špičkový výstupní proud | 5A |
| Max. trvalý výstupní proud | 2,6A |
| Klidový proud | 7uA |
| Frekvence PWM | 20kHz |
| Rozsah regulace | 1-100% změnou šířky pulsu |
| Rozměry | 30x24x14mm /13g |
Při zapojení nezáleží, jakým způsobem je stejnosměrný motor na svorky + a - připojen. Při případném opačném zapojení se motor začne otáčet na druhou stranu.
Tento výrobek není samostatně funkční celek a vyžaduje odbornou montáž. Regulátor je určen pro aplikace, ve kterých je třeba nastavovat rychlost motoru, ale změna směru se provádí samostatným přepínačem nebo jiným obvodem.
Regulátory pro různé napětí a proud
Pro malé motory lze použít regulátor PWM otáček stejnosměrného motoru DC 6V-28V 3A. Regulátor lze použít k regulaci otáček malých motorů nebo jasu.
Pro vyšší proudy existují regulátory, například regulátor rychlosti DC motoru 10-50V 60A nebo PWM regulátor rychlosti motoru s rozsahem vstupního napětí DC 10-50V. Při výběru je nutné zohlednit nejen jmenovitý proud motoru, ale také jeho rozběhový a zátěžový proud.
Regulátor otáček PWM stejnosměrných motorů 6-90V 8A umožňuje plynulou regulaci počtu otáček nízkonapěťových elektromotorů. Tyto motory najdou využití hlavně ve stejnosměrných vrtačkách, modelech aut, lodích, pohonech stěračů, grilech a elektrickém nářadí.
| Typ regulátoru | Rozsah napětí | Uvedený proud | Funkce |
|---|---|---|---|
| CCMminiS | 6V-28V | 3A | PWM regulace otáček malých motorů |
| CCMHCW | 12V-40V | 10A | PWM regulace otáček DC motorů |
| CCM9 | 12V-24V | 6A | PWM regulace otáček |
| FRX4050 | 10-40V | 50A | Obousměrná PWM regulace |
| BLH-60100 | 10-60V | 100A | Obousměrný PWM regulátor |
| FRD5020 | 10V-50V | 2x20A | Duální PWM regulátor |
Obousměrné regulátory a ESC
Obousměrný PWM regulátor umožňuje řídit nejen rychlost, ale také směr otáčení motoru. Změna směru se provádí elektronicky změnou polarity na výstupu, takže není nutné používat samostatný mechanický přepínač.
FRD5020 10V-50V 2x20A PWM je duální regulátor stejnosměrných motorů. K použití je u vozíků, přívěsů, elektrických kol, motokár a lodí.
FRX4050 10-40V 50A PWM je obousměrný regulátor otáček pro DC motory. Je určen pro aplikace, ve kterých je třeba kombinovat změnu směru s regulací výkonu.
Obousměrný 20A elektronický rychlostní regulátor ESC je široce využíván v systémech dálkového ovládání. 20A obousměrný ESC rychlostní regulátor je bez brzdy.
U obousměrného ovladače je důležité ověřit, zda podporuje brzdu, volnoběh nebo pouze změnu směru. Pro vozítka a roboty může být zásadní také způsob ovládání, například potenciometrem, PWM signálem, dálkovým přijímačem nebo digitálními vstupy.
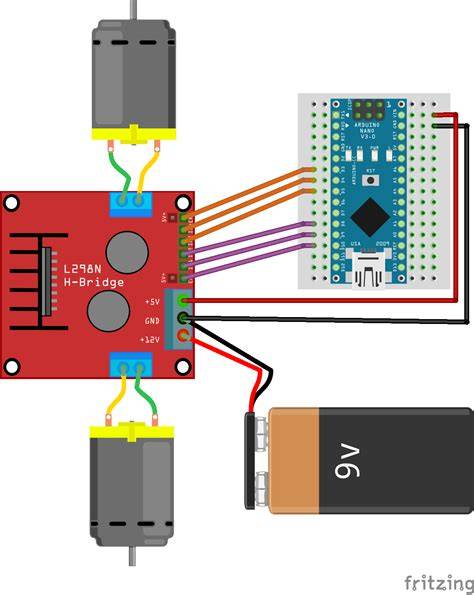
Zapojení dvou motorů k Arduinu přes L298N
V ukázkovém zapojení se ovládají dva motory jako pohyb nějakého vozítka. Cílem je ovládat jízdu vpřed, vzad, zatáčení vpravo a vlevo a také rychlost otáčení motorů.
Motory se napájejí čtveřicí tužkových baterií, tedy napětím 6 V. Díky úbytku napětí na výstupních tranzistorech modulu L298N to odpovídá napětí na motorech přibližně 4 V.
Protože napájecí napětí použité baterie je v rozmezí 6-35 V, lze napětí 5 V pro řídicí logiku modulu L298N buď vytvářet vestavěným regulátorem při spojené zkratovací spojce, nebo přivést z pinu 5V modulu Arduino při rozpojené zkratovací spojce napájení.
Řízení směru pomocí vstupů IN1-IN4
Směry jednotlivých motorů se řídí pomocí dvojic vstupů IN1 a IN2, respektive IN3 a IN4. Kombinace hodnot LOW a HIGH určuje napětí, které bude na výstupech OUT1, OUT2, respektive OUT3 a OUT4.
Aby se motor otáčel, je třeba vždy jeden z výstupů, mezi které je motor zapojen, nastavit na hodnotu napájecího napětí Vin a na druhý zemnění. Tedy vždy jeden z dvojice vstupů IN bude na LOW a druhý na HIGH.
Piny IN1-IN4 se zapojí na modulu Arduino postupně k digitálním pinům 8, 7, 5 a 4. Konfigurace vstupů IN1-IN4 však určuje pouze směr otáčení motorů.
Řízení rychlosti pomocí ENA a ENB
Pokud bychom chtěli, aby se motory otáčely pouze maximální rychlostí, stačilo by na piny ENA a ENB přivést napětí +5 V, nejlépe pomocí k tomu určených zkratovacích propojek.
Pokud chceme kromě směru motorů nastavovat i rychlost otáčení, připojíme na piny ENA a ENB některé z výstupních pinů modulu Arduino, které umožňují PWM výstup. V ukázkovém zapojení jsou použity výstupy 9 a 3.
| L298N DC Motor Driver | Modul Arduino |
|---|---|
| ENA | 9 |
| IN1 | 8 |
| IN2 | 7 |
| IN3 | 5 |
| IN4 | 4 |
| ENB | 3 |
Připojení motorů a baterie
| L298N DC Motor Driver | Motor 2, levý | Motor 1, pravý |
|---|---|---|
| OUT1 | pin 1 | - |
| OUT2 | pin 2 | - |
| OUT3 | - | pin 1 |
| OUT4 | - | pin 2 |
| L298N DC Motor Driver | Baterie 6 V, 4× článek AA |
|---|---|
| 12V | + |
| GND | - |
Propojení pinů 5V je volitelné podle toho, zda využijeme zapojení, nebo rozpojení zkratovací spojky napájení. Propojení napětí 5 V obou modulů je nutné pouze v případě rozpojené napájecí spojky, například při napájecím napětí motorů menším než 5 V nebo vyšším než 35 V.
Napájecí jumper modulu L298N
Na modulu řadiče DC motorů s obvodem L298N se nachází zkratovací propojka těsně za napájecí svorkovnicí. Pomocí této propojky lze spojit nebo oddělit napájecí napětí motorů a řídicí logiky.
Pokud je jumper napájení zkratován, je potřebné napájecí napětí pro řídicí logiku modulu 5 V vyráběno z napětí Vin pro motory pomocí vestavěného napěťového regulátoru.
To je vhodné pro motorová napětí od asi 6 V do maximálních 35 V. V případě nižšího napětí Vin, například při provozu motorů na 3 V, regulátor vyšší napětí nevytvoří.
Stejně tak při překročení 35 V je regulátor přetěžován a hrozí jeho poškození. V takových případech lze zkratovací spojku rozpojit a napájet řídicí logiku pomocí samostatného pinu +5V napájecí svorkovnice.
Rozpojení napájecího jumperu lze využít také tehdy, pokud chceme oddělit napájecí napětí motorů a logiky. Při bateriovém napájení motorů může být výhodné zohlednit postupné vybíjení baterie.
Programové řízení motorů
Vstupní hodnota PWM je číslo v rozsahu 0-255 odpovídající výstupu na PWM výstupu. Hodnota 0 odpovídá zastavení motoru, pro hodnotu 255 je nastavena maximální rychlost.
Možná by z hlediska uživatelského zadávání bylo lepší použít nastavení rychlosti v rozsahu procent 0-100 a hodnotu proměnné PWM pro podprogramy definující rychlost přemapovat na rozsah 0-255.
Podprogramy pro zastavení nastavují digitální výstupy odpovídající ovládání směru motorů na stejnou hodnotu, zde LOW. H-můstek s obvodem L298N tak připojí oba dva piny motoru na zemnění.
Kde není rozdíl potenciálů, není ani napětí a motor se nemůže rozběhnout. V podprogramech zastavení jsou ještě nastaveny PWM výstupy určující rychlost na 0.
Další podprogramy nastavují směr otáčení. Kombinace hodnot LOW a HIGH na výstupech určuje polaritu napětí na motorech.
Poslední kategorií podprogramů je nastavení rychlosti. Jedná se o nastavení výstupní PWM hodnoty pro vstupy ENA a ENB řadiče motorů.
Hlavní program může nejprve roztočit motory na dobu 2 vteřin na plný výkon vpřed. Poté se motory zastaví a po půlvteřinové prodlevě se na dvě vteřiny roztočí na plný výkon vzad.
Další ukázky mohou předvést postupné roztočení a postupné zastavení motorů pomocí PWM. Poslední sekcí může být natočení vlevo a vpravo, kdy jsou motory na jednu vteřinu zapnuty se vzájemně opačnými směry poloviční rychlostí.
Jednotlivé fáze ukázky mohou být komentované v sériovém monitoru, kde po připojení modulu Arduino k sériovému monitoru lze sledovat, která část ukázky právě probíhá.
Postup zapojení a zkoušky
Sestavíme obvod podle schématu nebo tabulky propojení modulu Arduino a řadiče stejnosměrných motorů L298N.
Propojíme napájení, motory a řídicí vodiče IN1-IN4, ENA a ENB.
Ověříme nastavení napájecího jumperu podle použitého napětí motorů a způsobu napájení logiky.
V prostředí mBlock vytvoříme program pro nastavení směru, rychlosti a zastavení motorů.
Zkompilujeme kód a nahrajeme jej do modulu Arduino.
Po nahrání programu do modulu Arduino se okamžitě spustí ukázka motorů.
Dbejme na to, že reakcí od otáčejících se kol se může modul motoru po stole pohybovat. Je třeba motor s kolem na stole trochu zafixovat.
Jak zvolit vhodný přepínač nebo regulátor
Pro jednoduché ruční ovládání jednoho pohonu je vhodný přepínač směru ON-OFF-ON, například STE-02. Pokud je současně požadována regulace rychlosti, je třeba použít modul s potenciometrem nebo kombinovaný přepínač a PWM regulátor.
Pro dva motory řízené mikrokontrolérem je vhodný dvoukanálový driver, například L298N. Umožňuje samostatně řídit směr a rychlost obou motorů.
Pro malé motory stačí regulátor s proudem 2,6 A až 3 A. Pro pohony vozíků, přívěsů, elektrických kol, motokár nebo lodí je nutné vybrat obousměrný regulátor s dostatečnou proudovou rezervou.
- Napětí: musí odpovídat jmenovitému napětí motoru a napájecího zdroje.
- Trvalý proud: musí pokrýt proud motoru při běžném zatížení.
- Špičkový proud: musí zohlednit rozběh motoru a krátkodobé zvýšení zatížení.
- Počet kanálů: jeden kanál stačí pro jeden motor, dva kanály pro dvojici motorů.
- Směr otáčení: ověřte, zda zařízení podporuje změnu polarity nebo pouze jednosměrnou regulaci.
- Způsob ovládání: může jít o přepínač, potenciometr, PWM signál, Arduino nebo dálkové ovládání.
- Chlazení: při vyšším proudu je nutné počítat s tepelnými ztrátami a vhodným chladičem.
- Ochrany: významná je ochrana proti přepólování, zkratu a přetížení.
Výrobek není samostatně funkční celek a vyžaduje odbornou montáž. Před uvedením do provozu je nutné ověřit polaritu napájení, průřez vodičů, hodnotu proudu a bezpečné upevnění modulu.
Jak ovládat stejnosměrný motor s ovladačem L298N a Arduinem Uno
tags: #prepinac #stejnosmernych #motorku