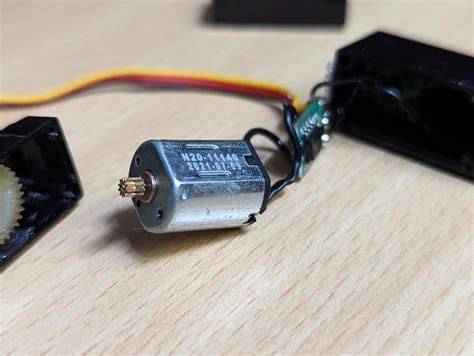
Pro malý modelářský stejnosměrný motorek je vhodné použít regulátor s H-můstkem, který umožní řídit nejen rychlost, ale také směr otáčení. U motorů s převodovkou se běžně používá napájení 3-6 V a proudová spotřeba se podle zatížení pohybuje přibližně pod hranicí 200 mA, zatímco výstupy modulu Arduino jsou určeny pouze pro malé proudy, maximálně 40 mA, lépe 20 mA.
Pro připojení stejnosměrných motorů k řídícím prvkům se tedy používají tzv. drivery (řadiče), které nejen řeší samotné řízení motorů, ale zároveň slouží jako napájecí silové prvky. Pro jednoduchý model lze použít integrovaný H-můstek L9110 s procesorem PIC12F629, případně hotový modul L298N, který dokáže ovládat rychlost a směr až dvou stejnosměrných motorů.
Princip regulace stejnosměrného motoru
Stejnosměrný motor lze regulovat změnou napětí nebo pomocí PWM. S lineárem rozběh moc spolehlivý není, někdy se roztočí při 2 V, někdy do 3,5 V nic a pak to vezme škubem. U PWM se dá docílit při nižších otáčkách vetší kroutící moment (záleží na motoru a frekvenci PWM).
U jednoduchého motoru není obvykle nutná zpětná vazba. Regulace pomocí PWM může pracovat od 0 % do 100 % a umožňuje spolehlivou regulaci otáček v širokém rozsahu. Pro spolehlivý rozběh je však nutné počítat s tím, že motor má při rozběhu a při změně zatížení proudové špičky.
U PWM se dá docílit při nižších otáčkách vetší kroutící moment (záleží na motoru a frekvenci PWM). Tak zvýšit frekvenci odhadem na 200÷500Hz.
H-můstek a změna směru otáčení
Obvod L298N je tzv. dvoukanálový H-můstek, což znamená, že pro každý motor obsahuje čtyři spínače, mezi které je motor zapojen. Názorně je to zobrazeno na následujícím schéma, které zobrazuje princip ovládání motoru H-můstkem.
Všimněme si, že schéma motoru a spínačů opravdu vypadají jako písmeno H (odtud ten název). Vždy jsou sepnuté dva spínače současně, kombinace spínačů tak určuje polaritu napájení motoru, tedy směr jeho otáčení.
Směry jednotlivých motorů budeme řídit pomocí dvojic vstupů IN1 a IN2, resp. IN3 a IN4. Kombinace hodnot LOW a HIGH bude určovat napětí, které bude na výstupech OUT1, OUT2 (resp. OUT3 a OUT4).
Aby se motor otáčel, je třeba vždy jeden z výstupů, mezi které bude motor zapojen, nastavit na hodnotu napájecího napětí Vin a na druhý zemnění. Tedy vždy jeden z dvojice vstupů IN bude na LOW a druhý na HIGH.
Další kategorie podprogramů jsou podprogramy nastavení směru otáčení. Kombinace hodnot LOW/HIGH na výstupech tak určují, jaká bude polarita napětí na motorech.
Jelikož normální stejnosměrný motor zpravidla nemá rozlišené kontakty, je dobré připojení motoru vyzkoušet, aby při povelu „vpřed“ se skutečně otáčel správným směrem.
Regulace rychlosti pomocí vstupů ENA a ENB
Vedle napájecí svorkovnice je šestipinová lišta, která slouží pro připojení řídících signálů. Čtyři piny (IN1-IN4) určují směr dvojice připojených motorů.
První dvojice pinů (IN1 a IN2) nastavuje směr motoru připojeného na první motorovou svorkovnici (OUT1, OUT2), piny IN3 a IN4 řídí obdobným způsobem motor zapojený mezi svorky OUT3 a OUT4.
Na obou stranách pinů směrového ovládání jsou dva další kolíky (ENA a ENB). Jedná se o kolíky regulace otáček.
Tyto kolíky mohou být připojeny zkratovací propojkou (jumperem) na napětí +5 V, pak je rychlost motorů nastavena na maximum. Na piny ENA a ENB ale lze též přivést PWM signál a tím regulovat otáčky daného motoru.
Vstupní hodnota pwm je číslo v rozsahu 0-255 odpovídající výstupu na PWM výstupu (hodnota 0 odpovídá zastavení motoru, pro 255 je nastavena maximální rychlost). Vstupní hodnota rychlost opět odpovídá hodnotě PWM modulace (rozsah je tedy 0-255).
Možná by z hlediska uživatelského zadávání zde bylo lepší požít nastavení rychlosti v rozsahu procent (0-100) a hodnotu proměnné pwm pro podprogramy definující rychlost tak přemapovat na rozsah 0-255.
Jednoduché schéma s PIC12F629 a L9110
Vzhledem k tomu, že několikrát zaznělo slovo "levné", je plán celé zařízení udělat jako levné a pokud možno jednoduché. Vycházíme z předpokladu, že regulátor a motor bude napájen ze společného napětí s přijímačem a že toto napětí bude v rozsahu použitelném pro běžné procesoru (cca 4 - 5V ).
Proto není nutné řešit žádné komplikované napájecí obvody. Pro vyhodnocování signálu si vystačíme s běžným procesorem PIC12F629.
Uznávám, že je to z dnešního pohledu opravdu nemoderní procesor, ale stále se velmi dobře kupuje a poskytuje dostatek periferií. Podstatnou součástkou v našem návrhu je integrovaný H-můstek.
Zvolil jsem opravdu levný kousek L9110. Tento můstek se dá koupit v několika verzích jak v nožičkové DIL 8, tak v SMD SO-08.
Pak už na schématu najdeme jen konektor pro připojení programovadla (PICkit a jeho klony fungují dobře a koupí se levně). U konektoru jsou poněkud neobvyklé rezistory R1 a R2.
Ty nejsou podstatné do doby, než se rozhodneme používat koncové spínače. V případě, že dáme koncové spínače nějak nešikovně a zaznamenáme rušení, pak právě přidáním těchto rezistorů můžeme rušení omezovat.
Napájení malého modelářského motorku
Motor z upraveného modelářského serva má pracovní napětí zhruba v rozsahu 4V - 5V a proudová zátěž je ve stovkách miliampér (řekněme méně než 500mA). Tyto parametry jsou podstatné zejména proto, že tím pádem je možné používat společné napájení pro přijímač a pro pohon.
Námi použitý stejnosměrný motor s převodovkou a výstupní hřídelí pro gumové kolo pracuje v napěťovém rozsahu 3-6 V. Pochopitelně při nižším napětí má i menší výkon.
Jeho spotřeba (při napájení 6 V) je dána zatížením, ale i tak lze počítat s tím, že se průměrně pohybuje někde pod hranicí asi 200 mA.
Motory budeme napájet čtveřicí tužkových baterií, tj. napětím 6 V. Díky úbytku napětí na výstupních tranzistorech modulu L298N to bude odpovídat napětí na motorech asi 4 V.
Protože napájecí napětí použité baterie je v rozmezí 6-35 V, můžeme napětí 5 V pro řídicí logiku modulu L298N buď vytvářet vestavěným regulátorem (při spojené zkratovací spojce), nebo přivést z pinu 5V modulu Arduino (při rozpojené zkratovací spojce napájení).
Zapojení modulu L298N
Modul řadiče DC motorů s obvodem L298N je zpravidla osazen třemi šroubovacími svorkovnicemi, které slouží pro připojení silových vodičů.
Postranní svorkovnice (OUT1-OUT4) slouží pro připojení dvojice motorů. Trojitá svorkovnice (12V, GND, +5V) na přední straně slouží pro připojení napájení jak pro motory, tak pro logiku samotného řídicího modulu.
Pokud je jumper napájení zkratován (spojen), je potřebné napájecí napětí pro řídicí logiku modulu (5 V) vyráběno z napětí Vin (napětí pro motory) pomocí vestavěného napěťového regulátoru.
To je vhodné pro „motorová“ napětí od asi 6 V do maximálních 35 V. V případě nižšího napětí Vin, např. motory provozované na 3 V, regulátor vyšší napětí prostě nevytvoří.
Stejně tak při překročení 35 V je regulátor přetěžován a hrozí jeho poškození. V takových případech lze zkratovací spojku rozpojit a napájet řídicí logiku pomocí samostatného napájecího piny +5V napájecí svorkovnice.
Rozpojení napájecího jumperu můžeme též využít, pokud chceme z nějakého způsobu oddělit napájecí napětí motorů a logiky.
Tabulka zapojení Arduino-L298N
| L298N DC Motor Driver | modul Arduino |
|---|---|
| ENA | 9 |
| IN1 | 8 |
| IN2 | 7 |
| IN3 | 5 |
| IN4 | 4 |
| ENB | 3 |
| GND | GND |
| (5V) | (5V) |
Piny IN1-IN4 zapojíme na modulu Arduino (popořadě) k digitálním pinů 8, 7, 5 a 4. Konfigurace vstupů IN1-IN4 však určuje pouze směr otáčení motorů.
Důležitým nastavením je ještě konfigurace pinů ENA a ENB. Pokud bychom chtěli, aby se motory otáčely pouze maximální rychlostí, stačilo by na tyto piny přivést napětí +5 V, nejlépe pomocí k tomu určených zkratovacích propojek.
My však chceme kromě směru motorů nastavovat i rychlost otáčení, proto na piny ENA a ENB připojíme některé z výstupních pinů modulu Arduino, které umožňují PWM výstup. Použili jsme výstupy 9 a 3.
Zapojení motorů a baterie
| L298N DC Motor Driver | Motor 2 (levý) | Motor 1 (pravý) |
|---|---|---|
| OUT1 | pin 1 | - |
| OUT2 | pin 2 | - |
| OUT3 | - | pin 1 |
| OUT4 | - | pin 2 |
| L298N DC Motor Driver | Baterie 6 V (4× článek AA) |
|---|---|
| 12V | + |
| GND | - |
Propojení pinů 5V je volitelné podle toho, zda využijeme zapojení, nebo rozpojení zkratovací spojky napájení. Propojení napětí 5 V obou modulů je nutné pouze v případě rozpojené napájecí spojky (případ napájecího napětí motorů menšího než 5 V nebo vyššího než 35 V).
Řízení jednoho motoru
Směry jednotlivých motorů budeme řídit pomocí dvojic vstupů IN1 a IN2, resp. IN3 a IN4. Připojíme jen na výstupní digitální piny modulu Arduino.
Kombinace hodnot LOW a HIGH bude určovat napětí, které bude na výstupech OUT1, OUT2 (resp. OUT3 a OUT4). Aby se motor otáčel, je třeba vždy jeden z výstupů, mezi které bude motor zapojen, nastavit na hodnotu napájecího napětí Vin a na druhý zemnění.
Podprogramy pro zastavení nastavují digitální výstupy odpovídající ovládání směru motorů na stejnou hodnotu (zde LOW). H-můstek s obvodem L298N tak připojí oba dva piny motoru na zemnění.
Kde není rozdíl potenciálů, není ani napětí a motor se nemůže rozběhnout. V podprogramech zastavení jsou ještě nastaveny PWM výstupy určující rychlost na 0.
Programování rychlosti
Na piny ENA a ENB připojíme PWM signál, jehož hodnotou určujeme rychlost motoru. Hodnota 0 odpovídá zastavení motoru, pro 255 je nastavena maximální rychlost.
Poslední kategorií podprogramů je nastavení rychlosti. Jedná se o nastavení výstupní PWM hodnoty pro vstupy ENA a ENB řadiče motorů.
Tyto podprogramy nejsou použité pro přímé programování v hlavním kódu, ale jde o pomocné podprogramy pro podprogramy určující směr a rychlost otáčení.
V ovládacím programu bychom si chtěli ukázat, jak nastavit oba motory na stejný směr otáčení vpřed a vzad. Stejně tak bychom chtěli ukázat, jak motory postupně roztáčet a postupně zastavovat pomocí PWM.
Hlavní program je ukázkou různých způsobů řízení motorů. Nejdříve se motory roztočí na dobu 2 vteřin na plný výkon vpřed.
Pak se motory zastaví a po půlvteřinové prodlevě se motory opět na dvě vteřiny roztočí na plný výkon vzad.
Další ukázky oddělené půlvteřinovou prodlevou jsou postupné roztočení motorů a zastavení motorů, což má demonstrovat regulaci otáček pomocí PWM výstupů.
Regulace dvou motorů v modelovém vozítku
V našem ukázkovém zapojení budeme ovládat dva motory, jako bychom ovládali pohyb nějakého vozítka. Budeme chtít vyrazit vpřed, vzad a pomocí různých směrů otáčení kol případně zatočit vpravo a vlevo.
Poslední sekcí je natočení vlevo a vpravo. Motory jsou na jednu vteřinu zapnuty se vzájemně opačnými směry poloviční rychlostí.
To má simulovat možnost natočení robota. Pak se celá ukázka cyklicky opakuje, neboť je vnořena do hlavní nekonečné smyčky.
Pro modul Arduino existuje celá řada možných řadičů stejnosměrných motorů. Některé jsou řešeny jako samostatné moduly, jiné mají podobu rozšiřujícího shieldu, který se zasouvá do konektorů přímo na modul Arduino.
Vcelku zajímavým doplňkem modulu Arduino jsou různé modelářské motory na stejnosměrný proud. K dostání jich je sice mnoho, ale pro naše hrátky by byl asi nejlepší modul stejnosměrného motoru s převodovkou a s výstupní osou pro nasazení gumového kola.
Regulátor pro malé modelářské motory
Jednoduchým způsobem lze vyřešit regulátor pro malý motorek, například z modifikovaného serva. Lze tak snadno oživit makety stavebních strojů, pásových vozidel a nebo jen dětem vylepšit ovládání autíček.
Regulátor je velice základní a nemá žádné speciální vychytávky. Je to spíš jen hračka pro oživení dalších hraček.
Regulátor se hodí také pro případ, kdy chceme dětem vylepšit hračku z původního bang-bang ovládání na modernější proporcionální.
Programovatelná rychlostní křivka
To, že je na desce přímo vyveden konektor pro PICkit není samo sebou. Regulátor nemá žádné ovládací prvky pro nastavování.
Nastavování se provádí při nahrávání programu. Rychlostní křivka je uložena v paměti EEPROM procesoru.
Je uložena tak, že první bajt určuje rychlost pro páku v pozici 688µsec (úplně dole), pak každý krok znamená 16µsec. Takže středová poloha (1500µsec) je bajt na adrese 33(hex).
Pokud se bavíme o regulátoru pro auto, pak ve středové poloze motor stojí, jedním směrem rychlost roste a druhým směrem také roste, ale v obráceném směru.
Každý bajt znamená konkrétní rychlost pro danou výchylku. Rychlost 00 (hex - tak jak jsou uvedena při programování) znamená, že motor stojí, rychlost 01 znamená pomalé otáčení, 02 o něco rychlejší a tak dále.
Jelikož se jedná o šestnáctková čísla, tak nezapomeňte, že řada pokračuje 08, 09, 0A, 0B, . 0F a končí 10.
Při rychlosti 10 už nemluvíme o regulaci, ale motor je přímo připojen k napájení. Pro obrácený směr je situace podobná, jen přičteme 80, takže řada bude 80 (motor stojí), 81 (pomalu), 82, . 88, 89, 8A, 8B, . 8F, 90 (maximum).
Pochopitelně se některé hodnoty opakují, tím vzniká optimální rychlostní křivka. Výchozí křivka je lineární, lze ji však snadno změnit.
Stejně tak lze posunout místo, kde motor stojí, pokud nemá vysílač správně nastavenou středovou pozici.
Koncové spínače a ochrana mechanismu
U konektoru jsou poněkud neobvyklé rezistory R1 a R2. Ty nejsou podstatné do doby, než se rozhodneme používat koncové spínače.
V případě, že dáme koncové spínače nějak nešikovně a zaznamenáme rušení, pak právě přidáním těchto rezistorů můžeme rušení omezovat.
Takže jsem využil volné vstupy právě na programovacím konektoru pro připojení koncových spínačů. Jejich připojení je také nakresleno na schématu.
Jejich použití může zabránit mechanickému narážení pohonu do dorazů, například u portálového jeřábu nebo modelu stavebního stroje.
Konstrukce desky regulátoru
Deska plošných spojů je velmi jednoduchá, je navržená jako trochu větší. To je jednak kvůli snadnému osazování, ale také kvůli dobrému chlazení.
Deska je navržena jako jednostranná, s tím, že procesor a H-můstek jsou použity SMD. Na desce jsou dvě drátové propojky.
Celou desku je možné osadit tak, že je vše osazeno na vrchní straně (tak byla navržena). Potom zůstává spodní strana úplně plochá a je možné desku přilepit oboustrannou páskou někam k modelu.
Drátové propojky realizované izolovaným drátem na straně součástek jsou jasné, připájení konektorů a rezistorů na straně součástek také.
Ale první finta je, že po osazení desky na spodní straně "uříznu" přečnívající vodiče a konektory pomocí žiletkové pilky. Tím mám spodní stranu dostatečně rovnou pro použití oboustranné pásky.
Protože konektory při pájení jen na straně součástek nedrží zrovna pevně, tak je ze spodní strany ještě "zakápnu" vteřinovým lepidlem. Čistě pro větší mechanickou pevnost.
Lepidlo nelze považovat za izolaci.
Praktické problémy s PWM regulátorem
Samotnej stěračák motor žere kolem 1A ale přes PWM to žere takový proudový špičky, že laboratorní zdroj s proudovou pojistkou vypadává naprosto spolehlive na 3A a na 5A jen občas.
Bez PWM s pojistkou nastavenou na 1,5A spolehlivě držel. Zkoušel jsem 2ks KH016 a stěračák i motor ze stahovačky.
Na všem se to chová stejně. Zkusil jsem dát na vstup PWM elyt 4G7/25V a moc to nepomohlo.
Když připojím stěračák i stahovačku přes PWM na minizdroj 350W z PC, kterej má 12V/10A tak mi zdroj náhodně vypadává.
Jestli je zdroj hodně tvrdý, kond moc nepomůže. Zkusil bych dát mezi zdroj a kond malý odpor, tak 0,5 - 1R, cca 3W.
Tak zvýšit frekvenci odhadem na 200÷500Hz. Sám vyrábím pwm generátory a testuji to na laboratorním zdroji Statrton 32V 16A s proudovou pojistkou na cca 4A a v provozu to napájím spínaným adaptérem 12V 5A a není problém s rušením.
Dlouhé přívodní kabely
Odpor 100m přívodního kabelu 0,75mm² je cca 2,5Ω. To už je poměrně velká hodnota.
Budeme-li počítat, že ten stěračovej motorek vyžaduje třeba 2-3A, tak při tomto proudu by byl úbytek roven cca polovině napájecího napětí.
Takže teoretický výkon bude cca čtvrtina oproti přmém připojení motorku bez dlouhých vodičů. Takež odpověď je ano - může to dělat dlouhý přívodní kabel slabého průřezu.
Výběr hotového DC regulátoru
Pro modelářské použití jsou k dispozici regulátory s různým proudovým zatížením, napájecím rozsahem, typem BEC a úrovní ochrany proti vodě a prachu.
| Regulátor | Hlavní parametry |
|---|---|
| Stejnosměrný regulátor otáček TB00025 25A (voděodolný) | Napájení 1-2S LiPo nebo 4-6čl. NiMH, BEC 6 V/1 A, Dean-T |
| Stejnosměrný regulátor otáček TB00060 60A (voděodolný) | Napájení 2-3S LiPo nebo 5-9čl. NiMH, BEC 6 V/3 A, Dean-T |
| Eagle - 20A stejnosměrný regulátor | Trvalý proud 20 A, špičkový proud 25 A, lineární BEC 5 V 1 A, napájení 2-3S |
| Stejnosměrný regulátor otáček 40 A (voděodolný) | Obousměrný, krátkodobě až 180 A, napájení 2-3S LiPo nebo 5-9 články NiCd/NiMH, BEC 6 V/2,0 A |
| Hobbywing QuicRun 1060 V2 | Obousměrný regulátor 60 A, voděodolný, prachotěsný, vestavěný BEC |
| QuicRun 1625 WP 25A | Obousměrný regulátor 25 A, voděodolný, prachotěsný, pro modely 1:16 a 1:18 |
| QuicRun WP 1080 G2 | Obousměrný regulátor 80 A, pro motory řad 540/550, napájení 2-3S LiPo/5-9čl. NiMH |
| QuicRun WP 880 | Regulátor pro dva stejnosměrné motory, celkem max. 80 A, voděodolný a prachotěsný |
| DDE8 DC 8A | Univerzální obousměrné nebo jednosměrné řízení DC motorů |
| DDE18 DC 18A | Univerzální obousměrné nebo jednosměrné řízení DC motorů |
| DDE72 DC 72A | Univerzální regulátor pro obousměrné i jednosměrné řízení |
Regulátory pro crawler a terénní modely
Voděodolný stejnosměrný regulátor otáček 25A pro RC modely aut a lodí. Regulátor disponuje speciálním módem pro RC auta kategorie crawler.
Voděodolný stejnosměrný regulátor otáček 60A pro RC modely aut a lodí. Regulátor disponuje speciálním módem pro RC auta kategorie crawler.
Elektronický obousměrný regulátor 60 A řady QuicRun pro stejnosměrné motory. Voděodolný, prachotěsný s vestavěným BEC.
Vhodný pro RC auta v měřítku 1:10 kategorií Touring Car, Buggy, Truck nebo Rock Crawler.
Elektronický obousměrný regulátor 80 A řady QuicRun pro stejnosměrné motory řad 540/550, voděodolný, prachotěsný, s vestavěným BEC, vhodný pro RC auta 1:10 a zvláště Rock Crawlery.
Obousměrný voděodolný regulátor otáček pro auta a loďě pro motory od 12 závitů. Napájení 6-7 čl NiMH, popř. 2-3 čl. LiPo (s BEC stabilizátorem 6 V/3 A).
Oproti svému předchůdci má verze 3 vylepšenou funkci brzdění při sjíždění kopců.
Univerzální regulátory pro modely a makety
Univerzální regulátor pro obousměrné nebo jednosměrné řízení otáček DC motorů v modelech a maketách: aut, TIR, BUS, tanků, lodí, rychlých člunů, ponorek, letadel, větroňů a mechanických strojů.
Regulátor je vhodný nejen pro řízení motoru pohonu, ale i pro řízení motoru navijáku, ramene bagru, sklápění korby, vidlic, ramen jeřábu, výškově nastavitelné radlice, nakladače, korby sklápěče, otáčení věže tanku atd.
Regulátor je vhodný i pro motory s převodovkou.
Stejnosměrný regulátor otáček DDE72 DC 72A je univerzální regulátor pro obousměrné i jednosměrné řízení otáček DC motorů v modelech a maketách aut, tanků, lodí, rychlých člunů, ponorek, letadel, větroňů a mechanických strojů.
Regulátory pro letecké aplikace
Jednoduchý regulátor značky Hobbywing pro letecké aplikace využívající stejnosměrných motorů. Trvalý proud: 20 A, špičkový proud: 25 A.
Lineární BEC 5 V 1 A, napájení 2-3S, rozměry: 50x20x10 mm.
Jednoduchý regulátor značky Hobbywing pro letecké aplikace využívající stejnosměrných motorů. Trvalý proud: 30 A, špičkový proud: 40 A.
Lineární BEC 5V 1A, napájení: 2-3S, rozměry: 50x20x10 mm.
Popisovat převod křivky pro letadlo asi nedává smysl, tyto motory ani regulátor nejsou vhodné pro letadla.
Regulátory pro lodě
Regulátor pro stejnosměrné motory je určen do lodí, max. proud do 60A, napájení 2S LiPol nebo 5-7 čl. NiMH.
Nastavení reverzu nebo typu baterií pomocí propojek na regulátoru. Jednoduché použití.
Regulátor Traxxas Nautic pro malé modely lodí, např. Blast. Napájení jen NiMH články. Bez zpátečky.
Malé a mikro motory
Regulátor Mikrospeed má hmotnost 3g, je určen pro stejnosměrné mikro motory s napájením 4,8-6V a odběrem do 1A.
Regulátor otáček lze ovládat proporcionálním nebo spínacím kanálem, elektromotor je napájen přímo z přijímače, tedy z jeho baterie.
Stejnosměrný programovatelný regulátor pro stejnosměrný motor řady 380 je napájen 6čl. NiMH, případně 2čl. LiPo akumulátorem.
Integrovaný systém pro RC modely aut, Spektrum přijímač STL se stejnosměrným regulátorem 25A. Náhradní díl pro Losi Mini JRX2.
Jednoduché nastavení zkratovací propojkou (režim jízdy a typ akumulátoru), vypínač s pryžovým prachotěsným těsněním.
Bezpečné uvedení regulátoru do provozu
Nejdříve zkontrolujeme napájecí napětí motoru a proudové zatížení regulátoru. Motor nemůžeme jen tak k modulu Arduino připojit, protože jeho proud je mnohem vyšší než proud, který mohou bezpečně dodat výstupy řídicí desky.
Poté ověříme správnou polaritu napájení, společnou zem řídicí části a výkonové části a připojení motoru k výstupům H-můstku.
Po nahrání programu do modulu Arduino se okamžitě spustí ukázka motorů. Dbejme na to, že reakcí od otáčejících se kol se může modul motoru po stole pohybovat, je třeba motor s kolem na stole trochu zafixovat.
Jednotlivé fáze ukázky jsou komentované v sériovém monitoru, kde po připojení modulu Arduino k sériovému motoru můžeme vidět, která část ukázky právě probíhá.
Odpojíme-li modul Arduino od prostředí mBlock a připojíme k sériovému monitoru, můžeme v jeho okně sledovat popisy, která fáze ukázky právě probíhá.
Jak připojit váš „L298N Dual H-Bridge Motor Controller“ k „Arduino Uno“
Postup experimentu s L298N
Sestavíme si obvod podle následujícího obrázku nebo schématu.
V prostředí mBlock vytvoříme následující program.
Zkompilujeme kód a nahrajeme do modulu Arduino tlačítkem.
Po nahrání programu do modulu Arduino se okamžitě spustí ukázka motorů.
Nejdříve vytvoříme dílčí podprogramy pro nastavení směru otáčení motorů. První trojice podprogramů řeší zastavení motorů.
Následují podprogramy nastavení rychlosti otáčení pravého a levého motoru. Poslední skupinou podprogramů jsou podprogramy pro nastavení směru a rychlosti otáčení daného motoru.
Pokud máme definované jednotlivé podprogramy, můžeme z nich již složit hlavní ukázkový program.
Krok 3: Zkompilujeme kód a nahrajeme do modulu Arduino tlačítkem.
Kontrola zapojení před spuštěním
Ověřte, že napájecí napětí odpovídá motoru i regulátoru.
Zkontrolujte společné propojení GND mezi řídicí deskou a regulátorem.
Motor připojte pouze na výkonové výstupy OUT1-OUT4 nebo na výstupy H-můstku L9110.
Rychlost regulujte přes ENA a ENB pomocí PWM.
Směr otáčení nastavujte kombinací vstupů IN1-IN4.
U motoru s převodovkou ověřte, zda při povelu „vpřed“ skutečně dochází ke správnému směru otáčení.
Při použití dlouhých vodičů počítejte s úbytkem napětí a ztrátou výkonu.
Při PWM počítejte s proudovými špičkami a možným rušením napájecího zdroje.
Program pro procesor je velice jednoduchý. Jedná se o minimální modifikaci programu z již zveřejněných komponent, proto nemá cenu jej komentovat.
Pochopitelně by bylo možné schéma dále rozvíjet, to nechám na úvahách každého konstruktéra.