Krokový motor je elektrický motor, který se otáčí po přesně definovaných krocích. Každý impulz řídicí jednotky způsobí pohyb o jeden krok, což umožňuje velmi přesné polohování bez nutnosti zpětné vazby. Pomocí počítače lze nastavit polohu motoru nebo jeho otáčky, a proto se krokové motory používají v mnoha aplikacích přesného řízení pohybu.
K pohybu krokového motoru je vždy nutná řídící elektronika. Ovladače krokových motorů jsou generátory pulzů požadovaného kmitočtu a délky, které přes výkonovou část budí v přesném pořadí jednotlivá vinutí statoru. Pro programování se často používá Arduino UNO s řadičem ULN2003, případně samostatný driver s rozhraním STEP a DIR.
Jak krokový motor funguje
Krokové motory jsou stejnosměrné motory, které se pohybují specifickými zdvihy. Mají četné cívky seskupené do skupin zvaných „fáze“. Poté, co je každá fáze postupně napájena, motor se bude otáčet o jeden krok.
V nepohyblivé části, statoru, se otáčí rotor, který je poháněn točivým momentem vznikajícím působením magnetického pole na stator a rotor. Rotor se vždy natočí tak, aby vznikl co nejsilnější magnetický tok. Všechny cívky ve fázi jsou napájeny společně.
Krokový motor může mít libovolný počet cívek. Ty jsou však sloučeny do skupin zvaných „fáze“. Pořadí sepnutí fází určuje směr otáčení, frekvence řídicích impulzů určuje rychlost a počet impulzů určuje počet vykonaných kroků.
Proč jsou krokové motory vhodné pro programování
Krokové motory se pohybují definovanými opakovanými tahy, takže jsou vhodné pro aplikace, které vyžadují přesné polohování, například 3D tiskárny, CNC, kamerové platformy a plotry XY. Některé diskové jednotky také používají krokové motory k umístění elektromagnetických hlav.
Přesné zvýšení pohybu umožňuje dokonalou kontrolu otáčení v procesech automatizace a robotiky. Krokové motory se používají především v průmyslové automatizaci, ale jejich využití sílí při výrobě strojů a zařízení.
Nejčastěji se využívají v 3D tiskárnách, CNC strojích, kamerových osách nebo dávkovacích systémech, kde je potřeba přesný a opakovatelný pohyb. Krokové motory jsou základní automatizační prvky určené k polohování na výrobních strojích.
Hlavní přednosti a omezení
Přednosti
- Charakteristickým znakem krokových motorů je velmi velký točivý moment při pomalých otáčkách.
- Velký točivý moment způsobuje rychlý rozjezd a díky velkému přídržnému momentu také snadné zastavení úlohy.
- Směr otáčení lze rychle změnit.
- Krokové motory dosahují vysoké přesnosti a umožňují jednoduché ovládání polohy rotoru.
- Krokové motory nepotřebují kartáče ani komutátor, jsou velmi odolné a jejich mechanika dlouho vydrží.
- Jejich řízení lze realizovat prostřednictvím počítače, mikrokontroléru, PLC, generátoru impulzů nebo autonomní elektroniky.
Omezení
Spotřeba proudu krokovým motorem je nezávislá na zátěži. Když se nepoužívají, spotřebovávají nejvíce elektřiny, a z tohoto důvodu mají tendenci se zahřívat.
Krokové motory mají nižší točivý moment při vysokých rychlostech. Některé z nich jsou optimalizovány pro vysokou rychlost, ale k dosažení těchto cílů je nutné je spárovat s příslušným ovladačem.
Na rozdíl od servomotorů nemá většina krokových motorů integrovanou polohovou zpětnou vazbu. Vynikající přesnosti však lze dosáhnout povolením „otevřené smyčky“.
Koncové spínače nebo domovní snímače jsou obvykle potřebné pro bezpečnost nebo pro stanovení referenční polohy. Bez zpětné vazby také není možné přímo zjistit, zda motor kvůli přetížení neztratil krok.
Typy krokových motorů
V zásadě existují tři různé typy krokových motorů: reluktanční krokové motory, krokové motory s permanentními magnety a hybridní krokové motory. Hybridní motor spojuje vlastnosti reluktančních krokových motorů a krokových motorů s permanentním magnetem a je ze všech tří variant nejúčinnější.
V běžných programovatelných aplikacích se používají především motor s permanentním magnetem nebo hybridní motor, dvoufázový bipolární nebo čtyřfázový unipolární.
Hybridní krokový motor
Hybridní krokové motory mají stator s vícenásobnými póly statoru a rotor, který má až 200 „zubů“; každý pohyb tedy může znamenat krok v úhlu 1,8°.
Hybridní krokové motory mají velký statický a dynamický točivý moment a dokážou velmi rychle krokovat, proto se používají v mnoha úlohách, včetně disků pro PC a tiskáren. Hlavními oblastmi použití hybridních krokových motorů v průmyslu jsou obráběcí a manipulační stroje.
Motory se zpětnou vazbou
Krokový motor pracuje bez zpětné vazby a má pevně daný počet kroků na otáčku. Servomotor naopak pracuje s enkodérem, je rychlejší a zvládá vyšší dynamiku při zatížení. Krokový motor je však jednodušší a levnější na integraci.
Díky integrovanému enkodéru kontrolují krokové motory se zpětnou vazbou skutečnou pozici a korigují chyby. Nabízejí vyšší spolehlivost, ochranu proti ztrátě kroku a širší využití v náročnějších aplikacích.
Existují provedení bez zpětné vazby i se zpětnou vazbou, včetně motorů s enkodérem pro aplikace, kde není vyžadována vysoká výstupní rychlost. Dostupné jsou také jednotky s vnitřním kontrolerem a krokové motory s drivery.
Velikost motoru a označení NEMA
Jednou z prvních věcí, které je třeba zvážit, je práce, kterou musí motor dělat. Větší motory mohou dodat více energie, ale rozhodující není pouze jejich fyzická velikost, nýbrž zejména jmenovitý točivý moment a elektrické parametry.
Krokové motory mohou být menší než matice, ale jsou také velké jako NEMA 57. Většina z nich má jmenovitou hodnotu točivého momentu, na kterou je nutné dávat pozor při rozhodování, zda má motor dostatečný výkon.
NEMA 17 je motor typické velikosti, který se používá ve 3D tiskárnách a menších CNC frézkách. Malé motory se používají v mnoha robotických a animatronických projektech. Větší motory NEMA se obvykle používají v CNC strojích a v průmyslu.
Čísla NEMA představují standardní rozměry čelní desky pro montáž motoru. Nedefinují jeho další parametry. Dva různé motory NEMA 17 mohou mít zcela odlišné elektrické nebo mechanické specifikace a nejsou automaticky zaměnitelné.
Počet kroků na otáčku
Počet kroků na otáčku se pohybuje od 4 do 400. Běžně dostupné počitadla kroků jsou 24, 48 a 200. Rozlišení se často vyjadřuje ve stupních na krok.
Motor s krokem 1,8° je stejný jako motor o 200 krocích na otáčku. Počet kroků na otáčku určuje základní mechanické rozlišení, ale skutečná přesnost závisí také na mechanice, zatížení, vůlích a způsobu řízení.
Kompromisem vysokého rozlišení je rychlost a točivý moment. Motory s velkým počtem kroků mají lepší výkon při nižších otáčkách. Vyšší rychlost má za následek nižší točivý moment.
Microstepping
Microstepping je metoda řízení, která rozděluje jednotlivé kroky na menší části, čímž zvyšuje plynulost chodu, přesnost a snižuje hlučnost. Snižuje ale reálný kroutící moment motoru.
Driver s TB6560 umožňuje jednoduše nastavit mikrokroky. Na jednu otočku pak motor potřebuje mnohem více než 200 pulzů, krok se zjemní a motor se otáčí plynuleji.
Převodovka a krokový motor
Dalším způsobem, jak dosáhnout vysokého rozlišení polohy, je použití převodových stupňů. Účinek použití převodovky 32:1 na výstupu motoru, který se otáčí o 8 kroků na otáčku, bude 512stupňový motor.
Převodovka také zvýší točivý moment motoru. Některé drobné krokové motory s převodovkou mají úžasné momenty, ale kompromisem je samozřejmě rychlost. Převodové krokové motory se obvykle používají v projektech s nízkými otáčkami.
Krokové motory lze osadit planetovými převodovkami, které zvýší točivý moment a umožní jemnější řízení.
Typy hřídelí
Interakce mezi motorem a zbytkem hnacího ústrojí závisí také na provedení hřídele. K dispozici jsou různé styly hřídelí.
- „D“ nebo kulatá hřídel: tyto hřídele jsou k dispozici v různých standardních průměrech. Mnoho řemenic, ozubených kol a kloubů hřídele je navrženo tak, aby se na ně vešly.
- Zploštělá strana hřídele „D“: zabraňuje sklouznutí a je vhodná pro vysoké momenty.
- Hřídel převodovky: některé hřídele mají frézované zuby a obvykle jsou navrženy pro práci s modulárními soukolími.
- Kardanový hřídel: motory kardanového hřídele se používají k výrobě lineárních pohonů. Jejich miniaturní verze jsou polohovače hlav v diskových jednotkách.
Unipolární a bipolární zapojení
V krokových motorech existuje mnoho typů kabeláže. Pro běžně dostupné ovladače se používají permanentní magnet nebo hybridní motor zapojený jako dvoufázový bipolární nebo jako čtyřfázový unipolární.
Unipolární motor
Unipolární budič napájí fáze vždy stejným způsobem. Jeden „společný“ vodič bude vždy záporně nabitý a druhý bude kladně nabitý. Tyto ovladače lze implementovat pomocí jednoduchých tranzistorových obvodů.
Nevýhodou unipolárního zapojení je menší točivý moment, protože současně může být napájena pouze polovina cívek.
Bipolární motor
Bipolární budič používá obvod H-můstku, aby mohl reverzovat tok proudu pomocí fází. Díky střídavé polaritě začnou pracovat všechny cívky a současně se zapne motor.
Dvoufázový bipolární motor má dvě skupiny cívek a čtyřfázový unipolární motor má takové skupiny čtyři. Dvoufázový bipolární motor má čtyři vodiče, dva pro každou fázi.
Některé motory mají flexibilní zapojení, které umožňuje spuštění motoru v unipolárním nebo bipolárním režimu.
Motor s pěti vodiči
Všechny společné vodiče cívky jsou spojeny ve středu a vystupují jako jeden vodič. Takový motor může fungovat pouze v unipolárním režimu.
Motor se šesti vodiči
Motor se šesti vodiči připojuje pouze společné vodiče dvou spárovaných fází. Dráty lze připojit k vytvoření pětivodičového unipolárního motoru. Motor lze také použít jako bipolární, aniž by bylo nutné využít všechny vodiče.
Motor s osmi vodiči
Osmivodičový unipolární motor je nejuniverzálnější ze všech. Může být poháněn mnoha způsoby:
- čtyřfázový unipolární, kdy jsou všechny společné vodiče připojeny jako v případě pětivodičového motoru;
- standardní dvoufázový bipolární, kdy jsou fáze zapojeny do série stejně jako u šestivodičového motoru;
- dvoufázový bipolární paralelní, kdy jsou fáze zapojeny paralelně.
Paralelní zapojení má za následek poloviční odpor a indukčnost, k provozu však vyžaduje dvakrát tolik proudu. Výhodou tohoto zapojení je vyšší točivý moment a maximální rychlost.
Ovladače krokových motorů
Použití krokového motoru je o něco složitější než použití standardního stejnosměrného kartáčovaného motoru. Krokové motory musí mít vlastní ovladač, aby mohly napájet fáze ve správném pořadí a pohánět motor.
Nejjednodušší typ ovladače lze sestavit s malým počtem tranzistorů. Tranzistory se postupně zapínají a vypínají, aby dodaly energii fázím a nastartovaly motor. Konstrukce těchto ovladačů je relativně levná, ale fungují pouze s unipolárními motory.
Jednoduchý dvoukanálový ovladač H-můstku umožňuje řízení bipolárního motoru. Použití bipolárního motoru vyžaduje dva plné H-můstky, aby se proud mohl vracet do fází.
ULN2003 a Arduino UNO
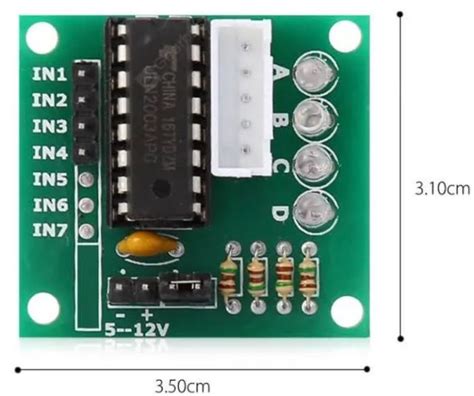
Řadič ULN2003 se používá k zesílení signálu z Arduina, aby bylo možné motor efektivně řídit. Základní výuková sestava obsahuje Arduino UNO, USB kabel, krokový motor, řadič ULN2003, nepájivé pole a proudové kabely.
Arduino UNO vytváří řídicí signály a ULN2003 zajišťuje výkonové buzení vinutí motoru. Při zapojování je nutné dodržet správné pořadí vodičů motoru a ověřit, zda typ motoru odpovídá použitému řadiči.
Ujistěte se, že jsou všechny připojení bezpečné a správně izolované. Zkontrolujte, že řadič ULN2003 je správně napájen a signalizace z Arduina je správně nastavena.
Nejlevnější krokový motor a jak ho používat (tutoriál k Arduinu 28BYJ-48 a ULN2003!) (S KÓDEM!)
L293D
Budování dvou H-můstků od nuly může být obtížné. Existuje mnoho integrovaných obvodů H-můstku, které mohou konstrukci usnadnit. L293D je jedním z nejpopulárnějších a nejefektivnějších čipů.
L293D lze nalézt v základech většiny diskových motorů první generace. Je však nutné ověřit proudové a napěťové parametry konkrétního motoru a ovladače.
Adafruit Motor Shield V2
Adafruit Motor Shield V2 představuje vylepšení oproti základním ovladačům založeným na L293D. V2 používá dva ovladače TB6612 MOSFET.
Ve srovnání s L293D nabízí TB6612 dvojnásobnou účinnost proudu a výrazně nižší poklesy napětí, což zlepšuje využití krokového motoru. Díky dvěma řídicím systémům a čtyřem H-můstkům může každý modul pohánět až dva motory.
Řídicí systémy jsou propojeny prostřednictvím řídicího systému PWM s rozhraním I2C. Tím se uvolní mnoho pinů GPIO, které lze použít pro něco jiného, a moduly lze skládat na sebe.
Lze uspořádat až 32 modulů, které budou ovládat až 64 motorů se dvěma I/O piny.
Samostatný driver STEP/DIR
Pokročilejší drivery používají samostatné vstupy STEP a DIR. Každý impulz na vstupu STEP způsobí jeden krok nebo mikrokrok a logická úroveň na vstupu DIR určuje směr otáčení.
Tento způsob řízení je vhodný pro Arduino, PICAXE, generátor impulzů, PLC i počítačovou řídicí kartu. Mikrokontrolér potom nemusí přímo generovat posloupnost pro jednotlivá vinutí, ale pouze vytváří impulzy STEP a nastavuje směr DIR.
Pokročilé CNC řadiče
Řídicí desky CNC gShield a TinyG přibližují výkon krokového motoru průmyslové úrovni. Vyznačují se stejnosměrnými ovladači zvanými „chopper“, které lze nastavit tak, aby poskytovaly maximální točivý moment a otáčky motoru.
TinyG CNC má program pro interpretaci G-kódu a čtyři motorové výstupy na desce. Výsledkem je kompletní vestavěné řešení pro malé a střední čtyřosé CNC stroje.
Tyto pokročilé vysoce výkonné desky jsou složitější a jsou doporučeny zkušenějším uživatelům.
Programování pomocí Arduino
Arduino je vhodné pro začátečníky, protože deska obsahuje potřebnou elektroniku, připojuje se k počítači přes USB a program se do ní nahrává pomocí bootloaderu. K dispozici jsou knihovny a ukázkové programy pro mnoho typů motorů a ovladačů.
V dnešní lekci se zaměřujeme na základy práce s krokovým motorem na Arduino UNO s využitím řadiče ULN2003. Cílem je správně připojit krokový motor k Arduinu a řadiči a vytvořit program pro jeho ovládání.
Programování krokového motoru může zahrnovat otáčení vpřed a vzad, krokování s různými rychlostmi, nastavení počtu kroků, zastavení po určité době nebo změnu směru podle vstupního signálu.
Řízení pomocí knihovny
Arduino může řídit krokový motor pomocí knihovny, která řeší pořadí buzení fází. Programátor potom zadává počet kroků, směr a rychlost otáčení.
Výhodou je jednodušší program, nevýhodou může být menší kontrola nad přesným časováním impulzů při současném vykonávání dalších úloh.
Řízení přes STEP a DIR
U samostatného driveru se program obvykle skládá z nastavení směru na pinu DIR a generování impulzů na pinu STEP. Rychlost otáčení je určena frekvencí impulzů a počet impulzů určuje úhel otočení.
Logická úroveň pinu DIR určuje směr otáčení. Každý impuls na pinu STEP vyvolá jeden krok nebo jeden mikrokrok podle nastavení driveru.
Ukázka programu v PICAXE
Základní program způsobí 200 kroků, přičemž rychlost otáčení je určena velikostí proměnné spd a směr otáčení se nastavuje logickou úrovní pinu DIR.
V tomto příkladu je signál STEP připojen na pin C.2 a signál DIR na pin C.4.
Program lze zapsat například takto:
#picaxe20m2
#no_data
symbol stp = C.2 ; signál STEP
symbol dir = C.4 ; signál DIR
symbol i = w0 ; pomocná proměnná pro počítadlo kroků
symbol spd = w1 ; pauza, která určuje rychlost otáčení motoru
symbol slp = w2 ; pauza, která určuje dobu zastavení motoru mezi jednotlivými otočkami
spd = 10
slp = 2000
high dir
do
for i = 1 to 200
high stp
pause 1
low stp
pause spd
next i
pause slp
loop
V další variantě je přímé ovládání logické úrovně pinu STEP nahrazeno generováním krátkého pulzu příkazem pulsout.
#picaxe20m2
#no_data
symbol stp = c.2 ; signál STEP
symbol dir = c.4 ; signál DIR
symbol i = w0 ; pomocná proměnná pro počítadlo kroků
symbol spd = w1 ; pauza, která určuje rychlost otáčení motoru
symbol slp = w2 ; pauza, která určuje dobu zastavení motoru mezi jednotlivými otočkami
spd = 10
slp = 2000
high dir
do
for i = 1 to 200
pulsout stp,spd
next i
pause slp
loop
Pro střídavé otáčení vlevo a vpravo lze použít změnu logické úrovně pinu DIR příkazem toggle dir.
#picaxe20m2
#no_data
symbol stp = c.2 ; signál STEP
symbol dir = c.4 ; signál DIR
symbol i = w0 ; pomocná proměnná pro počítadlo kroků
symbol spd = w1 ; pauza, která určuje rychlost otáčení motoru
symbol slp = w2 ; pauza, která určuje dobu zastavení motoru mezi jednotlivými otočkami
spd = 10
slp = 2000
high dir
do
for i = 1 to 200
pulsout stp,spd
next i
pause slp
toggle dir
loop
Autonomní řízení bez počítače
Krokový motor lze řídit bez trvalého připojení k počítači. Řídicí signál může vznikat v mikrokontroléru, v jednoduchém analogovém obvodu, v generátoru impulzů nebo v samostatném CNC driveru.
Pro aplikaci, ve které se podle poklesu nebo zvýšení napětí mění pouze směr otáčení motoru, může komparátor sledovat pracovní napětí a podle referenční hodnoty měnit logickou úroveň signálu DIR.
Výstup z tohoto obvodu může být připojen na vstup desky pro řízení krokového motoru. Deska potom po přivedení napětí nebo po stisku tlačítka Start nepřetržitě otáčí krokovým motorem ve směru závislém na hodnotě signálu 1 nebo 0.
Podle zadání může stačit analogové zapojení dvou časovačů 555 nebo operačních obvodů. Jeden obvod funguje jako generátor pulzů STEP a druhý jako komparátor, jehož výstupem se mění signál DIR.
Součástkově může být takové řešení složitější, ale nemusí se nic programovat a zapojení může být odolnější vůči rušení.
Arduino jako autonomní řídicí jednotka
Arduino lze po nahrání programu odpojit od počítače a napájet samostatně. Po zapnutí pak může generovat impulzy STEP, nastavovat DIR, vyhodnocovat vstupní signál komparátoru a reagovat na tlačítko Start.
Výhodou je možnost pozdější změny rychlosti, počtu kroků, směru, prodlev a reakce na snímače bez změny výkonové části.
Řízení z počítače
Pokud je řízení z počítače přijatelné, lze využít sériové rozhraní, USB, LPT nebo jinou řídicí kartu. Program v počítači může podle vstupních údajů nastavovat směr, generovat sekvenci kroků a experimentálně ladit parametry otáčení.
Pro nenáročnou aplikaci, ve které se motor otáčí pomalu, může být přesnost taktování hodin méně důležitá. Pro náročnější polohování je však vhodnější hardwarový časovač, samostatný driver nebo řízení určené pro CNC.
Jak vybrat vhodný motor
Nejdůležitější je znát hmotnost pohybovaného břemene, požadovanou rychlost, točivý moment a typ řízení. Při výpočtu točivého momentu je nutné zahrnout také moment potřebný pro zrychlení a překonání tření.
Vyzvednutí něčeho vyžaduje více točivého momentu než jeho držení. Pokud projekt vyžaduje vysoký točivý moment, ale nízké otáčky, je vhodné zkontrolovat krokový motor s převodovkou.
Jeden newton na centimetr znamená, že motor může vyvinout sílu jeden newton na centimetr od středu hřídele. Například vydrží jeden newton síly při použití kladky o průměru 2 centimetry.
Velikost NEMA sama o sobě neurčuje, zda bude motor pro projekt vhodný. NEMA určuje pouze velikost montážní čelní desky, zatímco elektrické parametry, točivý moment, indukčnost a mechanické provedení se mohou výrazně lišit.
Kompatibilita motoru a driveru
Motor a driver musí být navzájem kompatibilní. Nesprávný výběr může vést k neuspokojivému výkonu a v horším případě k poškození motoru nebo ovladače.
Dva nejdůležitější parametry ovladače jsou maximální napětí, které lze přivést do motoru, a maximální trvalý proud, který lze dodávat do motoru.
Špičkové proudy neplatí pro krokové motory. Vždy používejte jmenovitý trvalý proud.
U motoru je nutné znát maximální proud na fázi, který vinutí motoru zvládne bez přehřátí, a odpor na fázi, tedy elektrický odpor každé fáze.
| Parametr | Význam |
|---|---|
| Napětí driveru | Maximální napětí, které lze přivést do motoru |
| Trvalý proud driveru | Maximální trvalý proud dodávaný motoru |
| Proud na fázi | Maximální proud, který vinutí motoru zvládne bez přehřátí |
| Odpor na fázi | Elektrický odpor jednotlivé fáze |
| Počet kroků | Počet definovaných pohybů na jednu otáčku |
Ohmův zákon
Jmenovité napětí se někdy počítá pomocí proudu a odporu, ale ne vždy. Lepším řešením je vypočítat je sami pomocí Ohmova zákona.
Napětí = proud × odpor.
Proud = napětí / odpor.
Tyto vzorce je možné použít u ovladačů krokových motorů s nepřetržitým proudem. Platí to také pro kryty motorů V1 a V2 od společnosti Adafruit a prakticky všechny ostatní řadiče založené na L293D.
Některé motory však mají velmi nízký odpor cívky. Použití těchto vzorců potom způsobí, že vypočtené napětí bude menší než 5 V a výkon bude neuspokojivý.
Tento typ motoru se nehodí do ovladače s konstantním napětím a vyžaduje specializovanější ovladač.
Chopperový driver
Fáze krokového motoru jsou induktory, které nepodléhají náhlým změnám toku proudu. Na konci každého zdvihu nebo při absenci pohybu se však chovají jako odporová zátěž.
Cívky krokových motorů vytvářejí při napájení magnetické pole. Měnící se magnetické pole vytváří v cívce proud a podle Lenzova zákona tento proud působí proti původní změně. Tento jev se označuje jako reverzní elektromotorická síla neboli reverzní EMF.
Reverzní EMF zvyšuje impedanci cívky. Ohmův zákon stále platí, ale u cívky je nutné uvažovat impedanci, nikoli pouze odpor jednoduché fáze.
Na začátku každého zdvihu impedance omezuje tok proudu cívkou. Chopperový pohon nebo regulace trvalého proudu tento jev vyvažuje tím, že motor napájí vyšším napětím.
Pohon krokových motorů napětím několikanásobně vyšším než jmenovité napětí pomocí chopperového driveru je běžný. Driver současně sleduje proud dodávaný do motoru a přeruší jej dříve, než překročí nastavenou úroveň.
Vyšší napětí umožní dodat více proudu do cívek na začátku zdvihu, zvýšit dostupný točivý moment a dosáhnout vyšší maximální rychlosti. Při tak vysokém napětí je nutné dbát na bezpečnost a dodržet napěťové limity driveru.
Napájení krokového motoru
Nejprve je nutné ověřit, že napájecí zdroj nepřekračuje jmenovité napětí pro driver motoru. Motor lze někdy provozovat při nižším napětí, ale může mít potom menší točivý moment.
Toto omezení platí pouze pro ovladače s konstantním proudem. U chopperových driverů je nutné sledovat současně napájecí napětí, nastavení proudu, typ motoru a doporučení výrobce.
Zdroj musí být dimenzován nejen podle napětí, ale také podle požadovaného proudu a provozního režimu. Motor může odebírat nejvíce elektřiny při zastavení nebo při držení polohy.
Otáčky, zatížení a ztráta kroku
Krokové motory mají nejvyšší točivý moment při nízkých otáčkách. Při zvyšování rychlosti dostupný točivý moment klesá a motor může při příliš rychlém rozběhu ztrácet kroky.
Je vhodné používat rozběhovou rampu, zejména pokud je na hřídeli větší setrvačná zátěž. Náhlé spuštění vysokou frekvencí impulzů může způsobit vibrace, zastavení nebo ztrátu synchronizace.
Krokové motory jsou vhodné pro rychlosti do 500 ot/min. Motory se zpětnou vazbou mohou podle provedení dosahovat rychlosti 0 až 3000 ot/min.
Microstepping zlepšuje plynulost chodu a snižuje hlučnost, ale nezaručuje úměrné zvýšení skutečného polohovacího momentu. Mechanická přesnost závisí také na vůli, pružnosti, tření a zatížení.
Referování a bezpečnost
Otevřená smyčka umožňuje jednoduché řízení bez snímače polohy, ale po zapnutí není známa absolutní poloha motoru. Pro stanovení výchozí polohy se používá referenční snímač, domovní snímač nebo koncový spínač.
Koncové spínače jsou obvykle potřebné pro bezpečnost nebo pro stanovení referenční polohy. V programu lze po zapnutí provést referování, při kterém motor jede k referenčnímu snímači a následně nastaví známou počáteční souřadnici.
Zapojení musí být správně izolované a všechny napájecí i signálové vodiče musí být zajištěné proti uvolnění. Při práci s vyšším napětím chopperových driverů je nutné dodržovat bezpečnostní pravidla.
Integrované systémy se zpětnou vazbou
Existují hybridní krokové motory se zpětnou vazbou a externí řídicí jednotkou s průmyslovou sběrnicí Ethernet. Takový systém umožňuje přesné polohování díky inkrementálnímu optickému snímači s rozlišením 10 000 pulzů na otáčku a zajišťuje provoz bez ztráty kroku.
Komunikace může probíhat přes Ethernet s rychlostí 10/100 Mbit/s, což minimalizuje prodlevy a umožňuje synchronizaci propojených pohonů. Parametrizace se provádí pomocí parametrizačního softwaru, který umožňuje definovat a ukládat až 256 polohovacích profilů do interní paměti.
Systém může podporovat pokročilé polohování, řízení rychlosti a referování. K dispozici může být také možnost navýšení krouticího momentu až na 150 % jmenovité hodnoty a krátkodobě až na 350 % při rozběhu.
Řídicí jednotka může být vybavena digitálními vstupy a výstupy a umožňovat síťové propojení až 254 dalších jednotek. Hybridní krokové motory se zpětnou vazbou jsou dostupné ve velikostech NEMA 17 až NEMA 34.
Komunikační a průmyslová rozhraní
Pokročilé krokové motory s drivery mohou umožňovat parametrizaci pomocí poziční tabulky a komunikaci přes PROFIBUS, EtherCAT, CANopen, CC-Link a další standardy.
Takové jednotky kombinují motor, výkonový driver, řídicí elektroniku a případně enkodér v jednom integrovaném systému. Výhodou je menší počet samostatných komponent a možnost řízení prostřednictvím standardní průmyslové sítě.
Časté chyby při programování
- Záměna montážní velikosti NEMA za elektrickou kompatibilitu motoru.
- Připojení motoru k driveru bez ověření počtu vodičů a typu zapojení.
- Použití driveru s konstantním napětím pro motor s nízkým odporem vinutí.
- Nastavení příliš vysokého trvalého proudu, které způsobí přehřívání motoru.
- Nastavení příliš vysoké frekvence impulzů bez rozběhové rampy.
- Ignorování koncových spínačů a referenční polohy.
- Napájení motoru přímo z výstupů Arduina bez výkonového ovladače.
- Chybné pořadí fází, které může způsobit vibrace nebo pouze kmitání motoru.
- Nezohlednění tření, zrychlení a setrvačnosti při výpočtu točivého momentu.
Praktická volba podle typu projektu
| Typ aplikace | Vhodné řešení |
|---|---|
| Jednoduchý výukový projekt | Arduino UNO, krokový motor a ULN2003 |
| NEMA 17 pro 3D tiskárnu | Hybridní motor a driver s řízením STEP/DIR |
| Malá CNC osa | Motor s chopperovým driverem a možností microsteppingu |
| Pomalý pohyb s vysokým momentem | Krokový motor s převodovkou |
| Požadavek na ochranu proti ztrátě kroku | Krokový motor se zpětnou vazbou a enkodérem |
| Autonomní zařízení | Arduino, PICAXE, generátor impulzů nebo analogový obvod |
| Víceosé CNC | Pokročilý CNC řadič s interpretací G-kódu |
Kontrolní postup před uvedením do provozu
- Určete požadovaný počet kroků, rychlost, směr a zatížení.
- Vyberte mechanickou velikost motoru podle montážního prostoru a požadovaného momentu.
- Ověřte počet vodičů a způsob zapojení vinutí.
- Zkontrolujte proud na fázi, odpor na fázi, napětí a indukčnost motoru.
- Porovnejte parametry motoru s maximálním napětím a trvalým proudem driveru.
- Nastavte proud driveru podle jmenovitého proudu motoru.
- Ověřte správné zapojení napájení, země a řídicích signálů.
- Začněte s nízkou frekvencí impulzů a postupně zvyšujte rychlost.
- Vyzkoušejte směr otáčení, počet kroků a zastavení.
- U aplikací s otevřenou smyčkou nastavte referenční snímače nebo koncové spínače.
- Po delším provozu ověřte teplotu motoru, driveru a napájecího zdroje.
Krokový motor je pro programovatelné polohování vhodný tehdy, když je správně zvolen motor, driver, napájení a způsob generování impulzů. Pro jednoduché projekty postačí Arduino s vhodným řadičem, pro vyšší rychlosti a moment je vhodnější chopperový driver a pro náročné aplikace lze použít motor se zpětnou vazbou.
tags: #krokove #motorky #pro #programovani